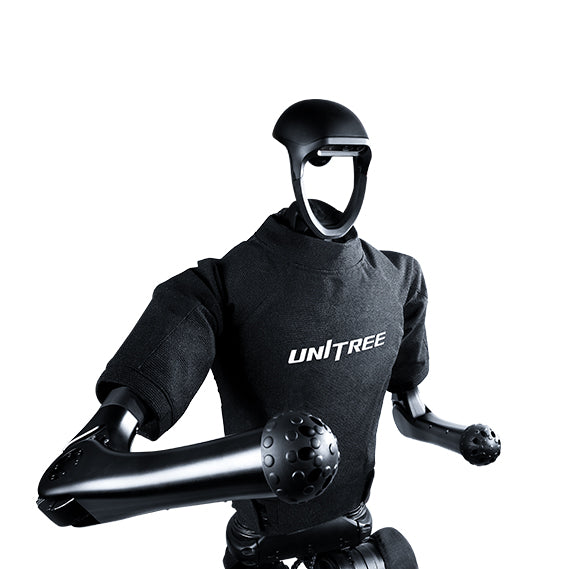
Unitree H1 interesa sobre todo cuando el proyecto necesita investigar locomoción a tamaño humano. H1-2 cambia la elección si importan los brazos y la manipulación: sus articulaciones, masa y carga publicada son diferentes. Ninguno tiene aquí un precio final para España ni una prueba física propia que permita prometer productividad.
Elegir H1 o H1-2 exige comprobar qué movimientos y herramientas necesita el experimento. H1-2 añade posibilidades de orientación del brazo, pero la mano y el programa siguen determinando el resultado. Compara también el trabajo necesario para mantener la plataforma disponible durante el curso o proyecto.
Unitree H1 y H1-2 comparten nombre de familia, pero responden a necesidades distintas. H1 pesa unos 47 kg y su ficha destaca la movilidad; H1-2 pesa unos 70 kg, tiene más articulaciones y publica una carga de brazo. La tienda oficial muestra US$90.000 en una página titulada «Contact us for the real price». Esa cifra no es una cotización cerrada ni permite calcular el coste en España. La decisión empieza por elegir la versión exacta y definir una tarea que pueda probarse con la configuración ofertada.
Investigación avanzada de locomoción o manipulación con equipo técnico, espacio controlado, presupuesto de integración y capacidad para exigir una prueba contractual.
Uso doméstico, instalaciones abiertas al público, proyectos sin evaluación de riesgos o compradores que necesitan un precio final y soporte local incluidos.
Precio: una referencia que exige cotización
Referencia observada: el 02/10/2026 la tienda oficial seguía mostrando US$90.000 para H1, pero el título pedía contactar para conocer el precio real. La ficha comparativa de H1 y H1-2 no publica precios. La cifra de tienda no confirma el precio contractual, la disponibilidad, el plazo ni la entrega a España; para H1-2 se necesita una cotización específica.
Para comparar ofertas, pide que ambas se expresen en la misma moneda y detallen versión, manos, cálculo adicional, baterías, cargador, transporte, impuestos y servicio. Un precio sin esa lista no permite saber si el modelo aparentemente más barato sirve para la tarea. También debe constar la vigencia del presupuesto y quién asume el riesgo durante la importación.
H1 frente a H1-2
| Campo | H1 | H1-2 | Impacto en la compra |
|---|---|---|---|
| Altura aproximada | 180 cm | 178 cm | Ambos requieren un espacio de tamaño humano |
| Peso | ≈47 kg | ≈70 kg | Cambia caída, transporte, suelo y recuperación |
| Pierna | 5 GDL por pierna | 6 GDL por pierna | No asumir el mismo rango de movimiento |
| Brazo | 4 GDL ampliables por brazo | 7 GDL por brazo | La manipulación y el efector final dependen de configuración |
| Movilidad | 3,3 m/s declarados; potencial >5 m/s | <2 m/s declarados | Las cifras del fabricante no equivalen a velocidad segura de operación |
| Carga de brazo | No publicada de forma equivalente | Pico ≈21 kg; nominal ≈7 kg | Debe verificarse con alcance, postura y herramienta |
| Percepción | LiDAR 3D + cámara de profundidad | LiDAR 3D + cámara de profundidad | Confirmar acceso a datos y comportamiento ante fallos |
Movilidad frente a manipulación
El H1 declara 3,3 m/s de velocidad de desplazamiento y un potencial superior a 5 m/s; H1-2 figura con menos de 2 m/s. Estas cifras no indican a qué velocidad se puede operar de forma segura en un pasillo, cerca de personas o con una carga. Para un proyecto de locomoción, importa más la estabilidad sobre el suelo real, los giros, las paradas y la recuperación que la velocidad máxima. Acuerda un recorrido medible y comprueba cuántos intentos completa sin intervención.
H1-2 declara siete grados de libertad por brazo y una carga máxima cercana a 21 kg en pico, frente a unos 7 kg nominales. No se debe usar el pico para dimensionar una tarea repetida. El peso y la forma de la mano o pinza, el alcance, la altura del objeto y el tiempo de sujeción reducen el margen útil. H1 publica cuatro grados de libertad ampliables por brazo, pero no una cifra de carga directamente comparable. Por eso una tarea de agarre necesita una prueba de la versión y efector contratados, no una extrapolación entre modelos.
Qué cambia en un experimento con H1 o H1-2
La diferencia entre cinco y seis grados de libertad por pierna no es solo una casilla de catálogo. La ficha asigna un movimiento de tobillo a H1 y dos a H1-2. Eso cambia las variables mecánicas disponibles para estudiar apoyo y orientación del pie. No permite afirmar que uno será más estable en tu suelo: el controlador, la postura y el ensayo siguen determinando el resultado. Para investigar marcha, compara la arquitectura que necesita el algoritmo, además de la velocidad publicada.
En manipulación, los siete grados de libertad de cada brazo de H1-2 incluyen tres de muñeca, según el desglose del fabricante. Orientar una herramienta puede ser tan importante como llegar a un punto. Una tarea que introduce una pieza en un alojamiento plantea requisitos distintos de sostenerla frente al cuerpo. H1 publica cuatro grados de libertad por brazo, ampliables; una ampliación concreta debe evaluarse por sus componentes y software, sin trasladarle las características de H1-2.
La carga nominal y la carga de pico también responden a preguntas diferentes. No dimensiones un ciclo repetido con los 21 kg de pico de H1-2 ni interpretes los 7 kg nominales como una garantía para cualquier alcance. El efector, su masa, el objeto y la postura forman parte del ensayo. Si el objetivo principal es investigar la marcha, quizá no necesites esa configuración de manipulación; si necesitas orientar una pieza, el brazo y la mano pueden pesar más en la decisión que correr más rápido.
La mano y la trayectoria deciden si una pieza encaja
En H1-2, una muñeca con más movimientos puede ayudar a orientar un objeto, pero la pieza debe seguir sujeta durante esa orientación. Para estudiar una inserción, describe tanto la pieza como el alojamiento: forma, holgura, profundidad y posición inicial. Llegar a la entrada no equivale a completar la inserción. Una mano opcional necesita control y contacto adecuados para esa operación.
Como ejercicio propuesto, compara dejar un bloque en una bandeja abierta con colocarlo en un hueco ajustado. Conserva el mismo bloque y empieza en una estación controlada. La bandeja permite mayor error de posición; el hueco exige conocer la orientación y reconocer un contacto que impide avanzar. No son pruebas realizadas con H1-2. Sirven para decidir qué debe demostrar una configuración antes de pagar por ella.
Pregunta cómo detecta el programa que la tarea terminó y qué ocurre si la pieza no entra. Un soporte que fija la posición puede simplificar el experimento, pero debe aparecer en el registro y en el presupuesto. Si se necesita recolocar cada pieza a mano, cuenta esa preparación. Para H1, una ampliación de brazo también debe identificar sus movimientos e interfaces; no basta con pedir «el mismo ejercicio» sin comprobar el equipo que lo ejecutará.
Batería y cálculo
La ficha declara para ambos una batería de 15 Ah y 0,864 kWh, sustituible con rapidez, pero no ofrece en la misma tabla una autonomía temporal normalizada que pueda trasladarse a cualquier tarea. Si el proyecto exige turnos largos, solicita tiempo de operación durante la rutina prevista, número de baterías, duración del cambio y procedimiento seguro de carga. El cálculo declarado combina Intel Core i5 para la plataforma e i7 para desarrollo, con opciones adicionales según configuración. Pide la lista exacta de ordenadores, memoria, interfaces y licencias entregadas.
De los 864 Wh al horario del laboratorio
Los 0,864 kWh de la ficha equivalen a 864 Wh de energía. No son 864 W de consumo ni una duración de funcionamiento. La energía describe la capacidad declarada de la batería; la potencia describe a qué ritmo se utiliza. Dos rutinas con la misma batería pueden terminar en momentos distintos si una exige más movimiento o más cálculo.
Para entender la relación, supón consumos constantes de 600 W y 900 W. Dividir 864 Wh entre esas potencias da 1,44 horas y 0,96 horas, respectivamente. Es un ejemplo matemático, no una estimación de autonomía de H1 o H1-2: esos consumos no se han medido y el cálculo supone utilizar toda la energía nominal. El margen de batería permitido, las condiciones de operación y el procedimiento de parada deben venir del fabricante, no de esta división.
Una evaluación útil registra el nivel inicial y final de batería, duración, rutina y configuración. Conserva también los tiempos de espera con el robot encendido y el equipo de cálculo funcionando. Si quieres comparar dos controladores, mantén el mismo criterio de finalización; terminar una sesión antes que otra impide atribuir toda la diferencia al consumo. Cuando haya una medición de energía disponible y autorizada, úsala junto con el registro de la tarea.
Para reservar una mañana, suma preparación, operación, cambio de batería o carga y vuelta a estar listo. Una batería extra puede evitar parte de la espera, pero no elimina el cambio ni confirma que el cargador reponga energía al ritmo del curso. Pide la duración de carga bajo las condiciones del proveedor y el procedimiento permitido. El horario debe apoyarse en una rutina identificada que complete el bloque previsto, no en una autonomía deducida solo de los Wh.
Sensores y acceso al software
Ambos modelos anuncian LiDAR 3D y cámara de profundidad. La presencia de sensores no garantiza navegación autónoma fiable en un almacén, laboratorio o recinto público. Debe saberse qué datos puede usar el equipo comprador, qué latencia ofrece la configuración y cómo se comporta ante reflejos, obstáculos bajos, poca luz o pérdida de señal. La documentación de interfaces y actualizaciones debe formar parte de la evaluación si se va a desarrollar software propio.
Dónde corre el programa y cómo se conservan los resultados
La ficha de H1 y H1-2 separa el Intel Core i5 dedicado a funciones de la plataforma del Intel Core i7 destinado al desarrollo del usuario, y enumera opciones adicionales de cálculo. Ese reparto obliga a pedir un esquema de la configuración ofertada: qué ordenador ejecuta la aplicación, cuál registra los datos y cómo se comunica con el robot. Añadir un procesador no confirma que el programa tenga acceso a todas las interfaces necesarias.
Para el recorrido de laboratorio, solicita una salida que permita relacionar la orden de giro, el estado del robot y la información de percepción disponible. Cada registro necesita una referencia temporal explicada. Si una cámara guarda la hora en un ordenador y las órdenes usan otro reloj, el equipo debe saber cómo se relacionan antes de interpretar una reacción lenta. No hace falta prometer una sincronización concreta; hace falta demostrar la que realmente se entrega.
Como ejemplo ilustrativo, una imagen recibida 200 milisegundos después de capturarse describe un instante anterior al que ve el programa. No implica que H1 tenga ese retraso. Sirve para distinguir captura, recepción, cálculo y emisión de una orden. Pide mediciones de esos pasos con el programa ofertado; un modelo de procesador o una grabación fluida no muestra dónde se produjo la demora.
La entrega del experimento debería incluir un registro breve que otro investigador pueda abrir, la configuración necesaria para generarlo y una explicación de sus campos. Comprueba también dónde queda el resultado si se interrumpe la conexión o acaba la sesión. Para elegir cálculo opcional, identifica primero qué parte de esa cadena limita el ejercicio y qué mejora se comprobará. Así podrás justificar el accesorio por una necesidad del proyecto, en lugar de comprar capacidad sin una aplicación definida.
Qué muestra la demostración oficial
El vídeo oficial permite reconocer el H1 y observar un movimiento concreto bajo condiciones del fabricante. No es una medición independiente. Una acrobacia o carrera no prueba manipulación productiva, autonomía general, seguridad junto a personas, duración de batería ni tasa de éxito en una tarea empresarial.
Lo que aporta esta familia
- La página oficial publica dimensiones, masa, articulaciones, sensores, cálculo y par de varias articulaciones.
- H1 y H1-2 están separados en una matriz, lo que reduce el riesgo de mezclar especificaciones.
- El fabricante incluye advertencias explícitas sobre variación, seguridad y madurez del sector.
- Existe una ruta oficial para investigar compra, soporte y documentación.
Limitaciones y preguntas abiertas
- No hay un precio contractual para España ni un coste puesto verificable.
- La garantía aplicable a una oferta española no está cerrada.
- La configuración entregada puede diferir de las imágenes o demostraciones.
- Manos, cálculo adicional, software, licencias, accesorios y formación pueden cambiar el coste y la capacidad.
- No hay aquí mediciones independientes de movilidad, carga, autonomía, precisión, ruido, mantenimiento ni seguridad.
Cuál elegir según el proyecto
Locomoción e investigación: H1 tiene sentido si la velocidad, el control de marcha y una plataforma de tamaño completo forman parte de la pregunta de investigación. Su menor masa no elimina el riesgo de caída ni asegura un ciclo de trabajo. Define superficie, obstáculos, velocidad operativa y criterios de recuperación antes de comparar con H1-2.
Manipulación: H1-2 merece consideración cuando los siete grados de libertad por brazo y la carga publicada son relevantes. La mano sigue siendo una opción que hay que especificar. Si el robot apenas debe desplazarse, un brazo fijo o una base móvil con manipulador puede resultar más fácil de integrar y proteger.
Eventos o espacios compartidos: ninguno debe seleccionarse solo por la apariencia o un vídeo. El peso, la potencia de las articulaciones, el espacio disponible y la presencia de personas obligan a planear perímetro, supervisión, parada y respuesta ante caída. Una demostración sin esos controles no acredita aptitud para atención al público.
Qué debe incluir la oferta
Debe nombrar H1 o H1-2, configuración mecánica, manos, sensores, cálculo, baterías, cargador, mando, software, documentación y condiciones de desarrollo. También debe fijar origen, Incoterm, importador, impuestos, seguro, transporte, instalación, formación, garantía, reparación, repuestos, devolución y prueba de aceptación. Solicita por escrito la conformidad documental aplicable al uso previsto y el lugar donde se atenderán las averías. Para una versión de investigación, confirma acceso y continuidad de software, manuales y actualizaciones.
Presupuesto de integración separado del precio del robot
Mientras llega una oferta de H1 o H1-2, puedes calcular el trabajo del proyecto sin inventar un precio de hardware. Este ejemplo usa supuestos ilustrativos: 200 horas de desarrollo a 60 €/h, 40 horas de preparación y formación a 50 €/h y 800 € para adecuar el espacio. El subtotal es 12.000 + 2.000 + 800 = 14.800 €. No es una tarifa de Unitree ni un coste típico de integrar H1.
Faltan el robot, manos, baterías, transporte, impuestos, seguro, mantenimiento y cualquier servicio contratado aparte. Si resolver un problema de control consume otras 100 horas al mismo coste interno, el subtotal del ejemplo aumenta 6.000 €, hasta 20.800 €. Ese incremento no depende del importe de tienda: depende del alcance del desarrollo y del trabajo que el equipo debe hacer.
Antes de adjudicar, divide el objetivo en entregables comprobables: acceso y registro de datos, una rutina básica, el experimento principal y documentación para que otro integrante pueda repetirlo. Asigna responsables y horas a cada uno. Así podrás valorar una propuesta de integración incluida frente a otra que entrega solo la plataforma. El precio real de H1/H1-2 seguirá siendo el de una configuración cotizada, pero el equipo ya sabrá qué trabajo está comprando y qué trabajo conserva.
Mantener un experimento durante un curso completo
La primera demostración puede depender de quien instaló el sistema. Un laboratorio compartido necesita que otra persona pueda reconocer la configuración, preparar la rutina y obtener datos útiles semanas después. Pide documentación del ejercicio entregado, materiales de calibración y un procedimiento de recuperación compatible con la unidad. La continuidad del proyecto depende de esas entregas, además del robot.
Las manos opcionales y los ordenadores adicionales deben quedar identificados con sus referencias. Confirma disponibilidad de recambios, forma de solicitar diagnóstico y qué intervención permite el fabricante. Una pieza accesible en el catálogo no garantiza reparación inmediata. El plazo de soporte debe distinguir respuesta inicial, diagnóstico, suministro y devolución al servicio.
En un supuesto de planificación con diez sesiones previstas, perder dos deja ocho sesiones realizadas. Si el gasto fijo del curso permanece igual, repartirlo entre ocho en lugar de diez eleva el coste por sesión un 25 %. No es una tasa de avería ni un coste medido de H1. Muestra por qué merece la pena comparar el calendario de reparación y una actividad alternativa para el alumnado antes de contratar.
Seguridad y prueba
Un humanoide de este tamaño y potencia exige evaluación de riesgos competente, delimitación de la zona y procedimientos de parada, caída y recuperación. La prueba debe registrar configuración, intervención humana, intentos fallidos y límites. Especifica de antemano objeto o recorrido, número de repeticiones, superficie, duración, batería, velocidad, paradas y criterio de éxito. Incluye qué pasa si el robot pierde equilibrio o queda inmovilizado, y quién puede acercarse para recuperarlo. Si el proveedor solo ofrece una demostración promocional, la evaluación sigue siendo documental.
Un recorrido de laboratorio que permite comparar resultados
Como ejemplo de evaluación, un equipo puede definir un recorrido corto con salida, giro, regreso y parada final, en una zona controlada y conforme al procedimiento de seguridad del fabricante. No es un ensayo realizado con H1. Describe la superficie, el espacio libre, el punto de giro y el modo de control. Mantén esas condiciones al comparar dos configuraciones y anota cualquier cambio; una variación de suelo puede explicar un resultado que parecía depender del robot.
Registra por separado el tiempo de desplazamiento y el tiempo de la sesión completa. Si el robot recorre el circuito, pero después necesita varios minutos para recuperar una postura o reiniciar, la velocidad del trayecto oculta el tiempo de trabajo real. Cuenta también las órdenes del operador: completar una vuelta teleoperada y completarla con un programa propio son logros diferentes, aunque la grabación se parezca.
Supón, solo para explicar los indicadores, 20 intentos: 16 completan el recorrido según el criterio acordado, dos requieren ayuda y dos se interrumpen. La tasa sin ayuda es 16 ÷ 20 = 80 %, no 18 ÷ 20 por sumar los asistidos. Si toda la sesión dura 60 minutos, son 16 ciclos aceptados por hora de sesión. Ese resultado hipotético no mide la capacidad de H1; muestra cómo evitar que el registro descarte los fallos y la recuperación.
Conserva configuración, firmware, controlador, batería inicial y registros junto al vídeo. Cuando un cambio de software altere el comportamiento, repite el mismo protocolo antes de mezclar los datos. Si también cambias mano, ordenador o carga, ya no estás comparando únicamente versiones de software. Esta trazabilidad es especialmente útil cuando varios investigadores comparten la plataforma.
Separar desarrollo de operación en el registro
Durante el desarrollo, cambiar el controlador o ajustar parámetros es parte del trabajo. Durante una evaluación de la rutina entregada, esos cambios alteran lo que se está midiendo. Separa las sesiones de ajuste de las sesiones con una configuración fijada. Así podrás saber si una mejora procede del nuevo programa o de unas condiciones distintas.
En el recorrido propuesto, conserva un registro de las órdenes: mando manual, instrucciones del programa y correcciones del operador. Si una persona decide cada giro, la prueba estudia una operación teleoperada. Si el programa decide el giro, debe constar qué información recibe y cómo finaliza la maniobra. Las dos modalidades pueden tener valor para investigar; necesitan resultados identificados por separado.
Compara también el tiempo hasta estar listo para repetir. Un recorrido más rápido que requiere reinicios frecuentes puede ocupar más tiempo de laboratorio. Anota preparación, ejecución, recuperación y causas de interrupción con la misma definición en H1 y H1-2. Después decide qué variable quiere estudiar el equipo: arquitectura de tobillo, orientación del brazo o comportamiento del controlador. Cambiar todas a la vez dificulta explicar el resultado.
Alternativas
H2 ofrece una ficha más reciente, un precio base público de US$29.900 y una separación clara entre base y EDU, aunque tampoco equivale a coste final en España. G1 y R1 son plataformas más compactas y con precios de entrada menores. Para una tarea fija, compara también un brazo industrial o cobot con una oferta que incluye integración y soporte: podría resolver el trabajo sin una plataforma bípeda.
¿Cuándo compensa estudiar H1 o H1-2?
H1/H1-2 solo debe avanzar cuando el proyecto necesita realmente una plataforma de tamaño completo y puede asumir seguridad, integración y cotización complejas. La referencia de US$90.000 no basta para presupuestar. Una decisión defendible requiere versión exacta, oferta completa, demostración de la tarea y soporte contractual.
Preguntas frecuentes
¿H1 cuesta US$90.000?
La tienda oficial mostraba esa cifra el 02/10/2026, pero titulaba la ficha «Contact us for the real price». Se necesita una cotización para conocer el precio real, la configuración y el coste entregado en España.
¿H1 y H1-2 son el mismo robot?
No. La ficha publica diferencias de masa, articulaciones, movilidad y carga. La oferta debe nombrar la versión exacta.
¿Qué modelo tiene carga de brazo publicada?
La ficha oficial atribuye a H1-2 unos 21 kg de pico y 7 kg nominales. Para H1 no publica una cifra de carga equivalente; pide una prueba de la tarea y la mano contratada.
¿Se puede estimar la autonomía solo con 0,864 kWh?
No. La capacidad no indica por sí sola cuánto dura un ciclo con marcha, percepción y manipulación. Debe medirse en la tarea prevista.
Fuentes y actualización
La fuente del fabricante acredita sus declaraciones, no el rendimiento independiente ni la entrega en España. Datos y referencia de tienda revisados el 02/10/2026.