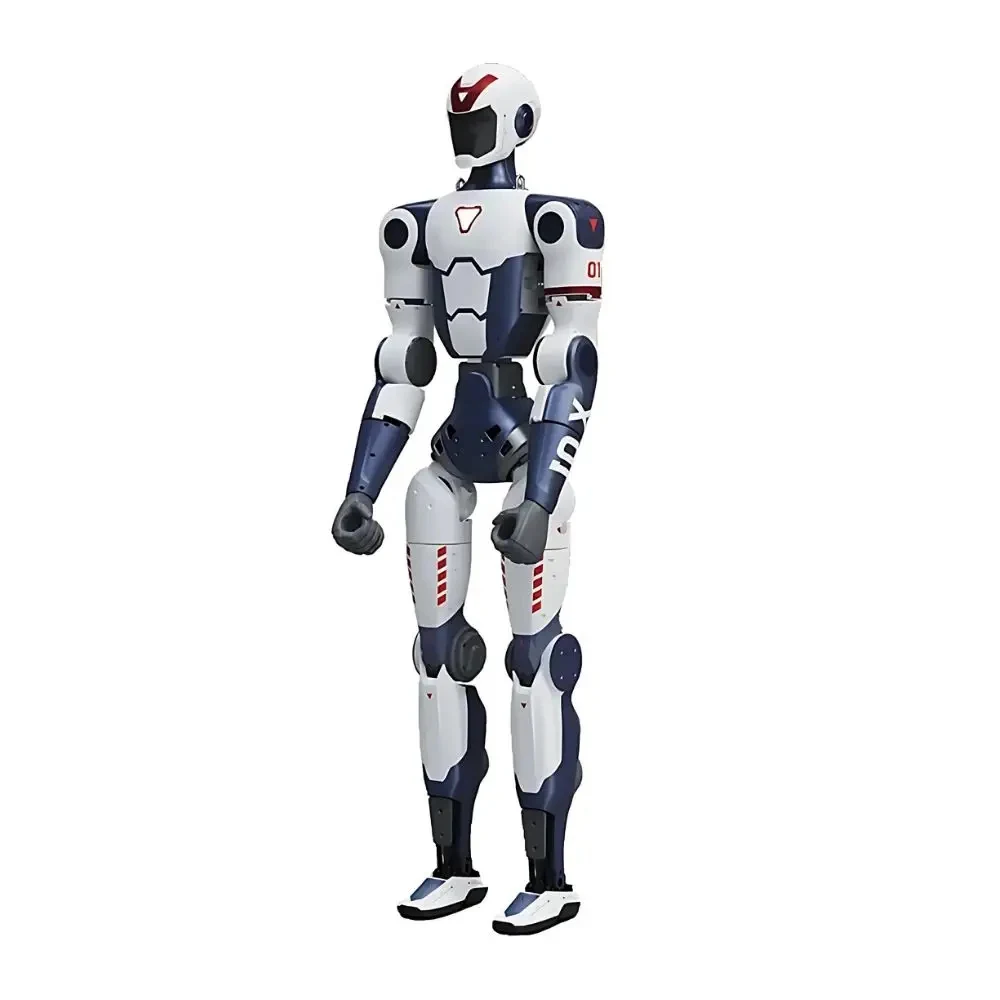
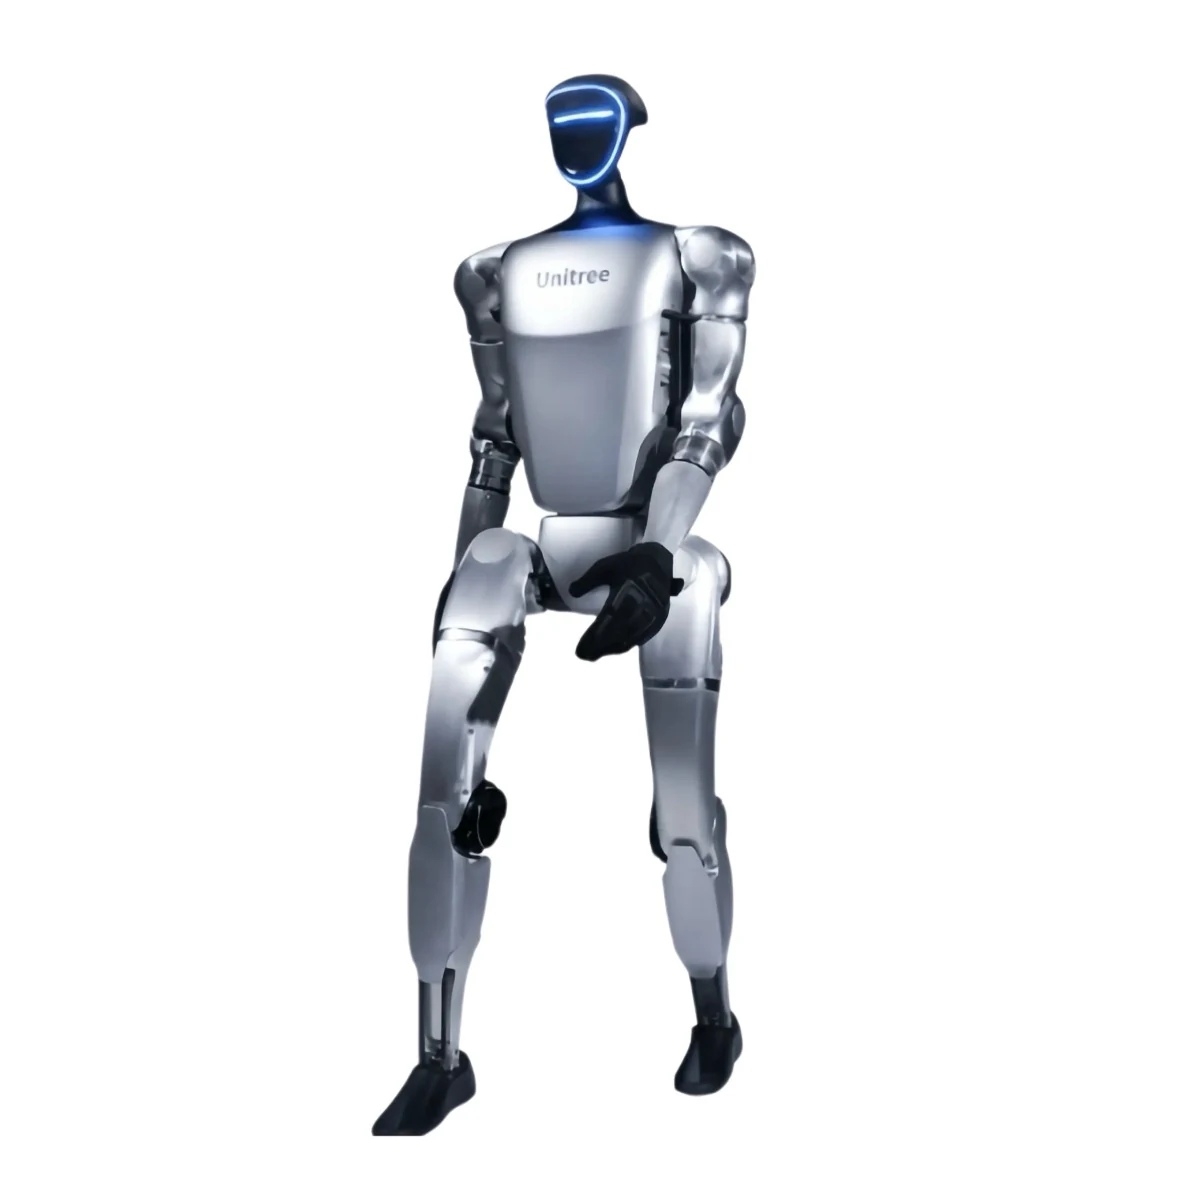
Comparación de las fichas oficiales de Unitree R1 y G1 consultadas el 5 de octubre de 2026. Precios de origen en dólares, sin impuestos ni transporte; el coste entregado en España requiere oferta.
Unitree R1 cuesta menos en su configuración de entrada y pesa menos; G1 ofrece más autonomía declarada y sensores distintos. Para una demostración con funciones preparadas, compara R1 Air, R1 y G1 base. Para programar, enfrenta R1 EDU con G1 EDU y concreta manos, acceso a sensores y equipo incluido. Elegir por el número total de articulaciones o por un vídeo puede llevarte a comprar la versión equivocada.
Comparación normalizada
| Criterio | R1 Air / R1 | R1 EDU | G1 | G1 EDU |
|---|---|---|---|---|
| Precio base fabricante | US$4.900 / US$5.900 | Consultar; la tienda mostraba US$10.500 el 31/08/2026 | US$13.500 | Consultar |
| Coste puesto en España | Sin determinar | Sin determinar | Sin determinar | Sin determinar |
| Altura | 1230 mm | 1230 mm | 1320 mm | 1320 mm |
| Peso con batería | ≈27 / 29 kg | ≈29 kg | ≈35 kg | ≈35 kg+ |
| GDL | 20 / 26 | 26–40 | 23 | 23–43 |
| Batería declarada | ≈1 h | ≈1 h | ≈2 h | ≈2 h |
| Sensores de visión | Air: cámara monocular; R1: binocular | Cámara binocular | Cámara de profundidad y LiDAR 3D | Cámara de profundidad y LiDAR 3D |
| Carga brazo | No normalizada; depende de postura | No normalizada | ≈2 kg, depende de extensión | ≈3 kg, depende de extensión |
| Desarrollo secundario | No listado | Sí | No listado | Sí |
| Garantía declarada | 6 / 8 meses | 12 meses | 8 meses | 18 meses |
Dónde están las articulaciones importa más que el total
R1 suma 26 grados de libertad en la versión estándar y G1 base 23, pero ese total no permite ordenar su capacidad de manipulación. Unitree declara cinco articulaciones por brazo en ambos. En R1, la cintura y la cabeza aportan dos cada una; G1 base declara una en la cintura. R1 Air reduce cada brazo a cuatro y no incluye las articulaciones de cintura y cabeza indicadas para R1. Las manos opcionales de EDU vuelven a cambiar la comparación.
Para presentar una secuencia de movimiento, importa qué partes pueden moverse y qué funciones están disponibles en el software entregado. Para coger un objeto, importan además la mano instalada, la posición de la muñeca y el acceso de desarrollo. No pagues una ampliación del total si los ejes adicionales no resuelven tu tarea. Tampoco des por incluida una mano porque aparezca en un vídeo de otra configuración.
Una forma sencilla de concretar la elección es dibujar tres posiciones de trabajo: dónde empieza el robot, dónde encuentra el objeto y dónde debe dejarlo. Anota si necesita girar el tronco, orientar la cámara o mover la muñeca. Entrega ese esquema junto con las medidas de la mesa al proveedor. Así puede identificar la configuración necesaria antes de preparar una demostración. No intentes traducir el esquema en movimientos físicos sin la supervisión y el procedimiento del fabricante.
Moverlo y guardarlo: comparar el equipo completo
Las medidas oficiales consultadas el 8 de octubre de 2026 son 1.230 × 357 × 190 mm para R1 de pie y 1.320 × 450 × 200 mm para G1. G1 es nueve centímetros más alto y 9,3 centímetros más ancho en esa configuración. Son dimensiones del cuerpo descrito en la ficha, no el espacio necesario para caminar, girar o trabajar con los brazos. Tampoco describen el embalaje de entrega. Una puerta más ancha que el robot no demuestra que todo el recorrido pueda hacerse con seguridad.
G1 publica además una configuración plegada de 690 × 450 × 300 mm. Puede ser un dato útil al estudiar almacenamiento, pero el plegado no reduce los aproximadamente 35 kg declarados del equipo base. R1 Air ronda 27 kg y R1 unos 29 kg: la diferencia frente a G1 base es de unos ocho y seis kilogramos, respectivamente. No deduzcas de esas cifras que una persona pueda levantar cualquiera de ellos. Solicita el procedimiento autorizado, los puntos de manipulación y los medios necesarios para la unidad con sus accesorios.
Imagina un centro que guarda el robot en una sala y lo utiliza cada semana en otra. Su comparación debe incluir el recorrido, ascensor si existe, cambios de nivel, protección durante el traslado y ubicación del mando, cargador y ordenador. Pide las medidas y masa del conjunto que se moverá, incluido el contenedor si se suministra. Un G1 plegado puede caber en un lugar donde su cuerpo de pie no cabe, pero eso no confirma que el contenedor ni las opciones instaladas quepan también.
Antes de elegir por tamaño, describe cómo comienza y termina la actividad: quién prepara el equipo, dónde permanece mientras no se usa y quién comprueba que está listo para la siguiente sesión. Solicita por separado el coste del medio de transporte interno y del acondicionamiento que realmente hagan falta. R1 puede merecer la primera consulta si la masa y el formato son restricciones, mientras G1 requiere justificar ese conjunto más pesado. La decisión sigue dependiendo de la tarea y del procedimiento completo, no de una fotografía de ambos robots.
El precio de origen no es el presupuesto del proyecto
Los US$4.900 de R1 Air y US$13.500 de G1 base permiten ordenar las opciones, pero no comparar su coste instalado. Ambas fichas excluyen impuestos y transporte. Una oferta española debe indicar modelo exacto, accesorios, baterías adicionales, entrega, importador, documentación, garantía, repuestos, soporte y formación. Un R1 EDU equipado puede costar más que un G1 base, y aun así ofrecer una ruta de desarrollo que el G1 base no tiene. Sin una cotización comparable, la diferencia de precio inicial puede inducir a error.
La cifra de US$10.500 para R1 EDU se observó en la tienda oficial el 31 de agosto de 2026; la ficha técnica actual remite a ventas. Se conserva como referencia histórica, no como precio vigente confirmado. G1 EDU también requiere consulta. Antes de hacer un presupuesto, pida dos ofertas con la misma lista de accesorios y el mismo alcance de servicio.
Dos presupuestos que no compran la misma solución
Este ejemplo es hipotético y no representa precios de R1 ni G1: una oferta de 18.000 € incluye robot, entrega y puesta en marcha; otra de 23.000 € añade la mano y la integración que necesita el proyecto. La primera parece 5.000 € más barata, pero aún no permite comparar soluciones equivalentes. Si completar su alcance requiere 5.000 € de equipo e integración y 1.000 € de formación, el coste comparable pasa a 24.000 €.
Antes de elegir, comprueba que esos importes usan el mismo tratamiento fiscal y que ninguna partida se cuenta dos veces. Describe qué entrega cada presupuesto: no basta con escribir «integración incluida». Debe indicar la tarea, los interfaces, los archivos que recibirá el equipo y quién responde cuando la configuración instalada no ejecuta la secuencia acordada. Un paquete que solo activa movimientos preparados no equivale a entregar tu aplicación de investigación.
Si la oferta más cara deja el proyecto operativo y la barata requiere desarrollo interno, añade también el tiempo que tu equipo puede dedicar. No asignes un precio universal a esas horas: usa el coste real del centro y el alcance pendiente. Cuando aún no se conoce el trabajo necesario, compara el precio confirmado y la parte sin presupuestar por separado. Esa incertidumbre puede justificar una demostración previa, pero no debe desaparecer del total para favorecer un candidato.
Visión, manos y objetos: diferencias que sí cambian la tarea
R1 Air declara cámara monocular, mientras R1 y R1 EDU declaran cámara binocular. G1 y G1 EDU listan cámara de profundidad y LiDAR 3D. Más sensores no equivalen automáticamente a navegar o agarrar mejor: importan el software instalado, la iluminación, los obstáculos y la posibilidad de acceder a los datos. Si la tarea depende de localizar objetos o circular en un espacio concreto, solicite una demostración con el entorno y la edición exactos.
Las manos diestras aparecen como opción en las versiones EDU, no deben darse por incluidas. La ficha G1 publica una carga máxima de brazo cercana a 2 kg en base y 3 kg en EDU, pero advierte que varía con la extensión del brazo. En R1, la tabla de Unitree no ofrece una cifra de carga normalizada comparable. Para elegir por manipulación, use el objeto real, el peso del efector final, el alcance y una secuencia repetida; la especificación aislada no predice tasa de éxito.
Comparar los datos de visión, no solo las cámaras
La cámara binocular de R1 y la cámara de profundidad con LiDAR 3D de G1 no prometen el mismo tipo de información. Dos vistas de una escena, una imagen con profundidad y los datos de un sensor láser son representaciones distintas. La ficha identifica hardware; no confirma qué salida podrá leer tu programa, su calibración ni el trabajo para convertirla al formato que necesita el proyecto. Para código propio, plantea la comparación entre las ediciones EDU y exige respuesta para la interfaz concreta.
Define primero qué resultado necesitas. Un ejercicio que compara imágenes izquierda y derecha puede pedir esas dos vistas con su correspondencia temporal; un ejercicio que estudia distancias puede necesitar valores de profundidad y una descripción de sus unidades. No declares equivalente una salida distinta solo porque aparezca una escena en pantalla. Si una propuesta necesita calcular o transformar los datos, pide identificar ese procesamiento, el ordenador que lo ejecutará y quién entrega el ejemplo funcionando.
La primera comparación puede hacerse con un registro autorizado, sin ordenar movimientos nuevos. Pide que ambos proveedores entreguen una muestra documentada de la salida solicitada, identificando sensor, configuración y software. Tu equipo debe poder abrirla y distinguir un dato válido de uno ausente. Si uno entrega únicamente un vídeo y el otro un archivo que permite trabajar con la información contratada, todavía no han demostrado el mismo entregable. Deja visible esa diferencia antes de comparar costes de integración.
Después relaciona el registro con el objetivo: qué información se conserva, cómo se interpreta y qué parte de la tarea sigue sin resolver. Una muestra utilizable no demuestra navegación, agarre ni precisión en cualquier superficie. Sirve para acotar el acceso y el desarrollo pendiente. Así puedes valorar si los sensores de G1 aportan información imprescindible o si la configuración R1 ofertada satisface el ejercicio, manteniendo separadas la elección del hardware y la validación posterior de la aplicación.
Qué demostrar antes de pagar por manos y sensores
En un proyecto de visión, separa dos preguntas: si el robot detecta algo con su aplicación y si tu equipo recibe los datos que necesita para desarrollar. Pide que la demostración enseñe la salida de la cámara o del sensor desde la interfaz incluida en la oferta, con su frecuencia, formato y registro temporal. Una caja dibujada sobre un objeto en pantalla no acredita acceso a datos de profundidad ni permiso para controlar articulaciones.
Para manipulación, usa el mismo objeto y la misma mesa en ambos candidatos. Describe peso, dimensiones, superficie y posición inicial. La comparación pierde valor si un robot recibe el objeto bien orientado y otro debe localizarlo, o si uno dispone de una mano opcional que no figura en su presupuesto. Incluye el acercamiento, el agarre, el desplazamiento y la liberación; agarrar durante un segundo no demuestra una secuencia completa.
Las cargas de brazo de G1 son valores declarados dependientes de la postura. Solicita que el proveedor explique el alcance permitido con la mano y el objeto de tu configuración, sin asumir que el máximo se mantiene con el brazo extendido. Si la tarea exige una carga o alcance que no puede documentarse, deja esa necesidad sin resolver. Para un agarre repetitivo en un punto fijo, compara también un brazo de sobremesa antes de asumir el coste de mantener el equilibrio de un bípedo.
Elige R1 para empezar si…
- El menor precio publicado y el formato compacto son restricciones reales.
- Una hora declarada de batería encaja en el procedimiento o puede gestionarse.
- La edición EDU puede cotizarse si el proyecto necesita desarrollo secundario.
Elige G1 para empezar si…
- La plataforma de 1320 mm, dos horas declaradas y una edición EDU más configurable justifican el presupuesto.
- La carga de brazo declarada y las opciones de mano se validarán para la configuración exacta.
- Existe capacidad interna para integración, seguridad y mantenimiento.
No elijas todavía si…
- No está definida la tarea ni el criterio de aceptación.
- El presupuesto solo contempla el precio base.
- No hay responsable de seguridad, integración y soporte.
- El vendedor no identifica edición, accesorios, plazo, garantía y ruta de devolución.
Desarrollo y continuidad del software
La matriz de Unitree marca desarrollo secundario en R1 EDU y G1 EDU, pero no en R1 Air, R1 ni G1 base. La tienda oficial de G1 lo advierte expresamente para el modelo básico. Si el equipo va a programar percepción, control o interacción, pida los manuales, interfaces, versiones del SDK, permisos, simulador compatible y límites de actualización antes de comprar. También conviene saber si el acceso continúa tras una reparación o cambio de firmware. La palabra EDU no define por sí sola los ordenadores, manos o licencias entregados.
Criterios para comparar R1 y G1
Una tabla técnica ayuda a descartar incompatibilidades, pero no elige por sí sola el mejor robot para un proyecto. Antes de pedir demostraciones, define qué condiciones son obligatorias y cuáles son preferencias. Si necesitas desarrollar control propio, compara R1 EDU con G1 EDU y elimina de la selección las bases sin ese acceso. Si el espacio o la carga física de la unidad son límites, mídelo en tu instalación y no uses solo las dimensiones de almacenamiento.
| Criterio | Dato que se registra para ambos | Cómo influye en la decisión |
|---|---|---|
| Tarea | Intentos completos, fallos, intervención y tiempo por ciclo | Descarta una configuración que no cumple el mínimo acordado |
| Edición y accesorios | SDK, manos, sensores, batería y ordenador realmente instalados | Evita comparar una demostración EDU con un precio base |
| Entorno | Superficie, luz, espacio, paradas y recuperación | Revela trabajo de seguridad e integración |
| Coste y soporte | Precio entregado, formación, repuestos, reparación y plazo | Permite comparar el coste de una unidad utilizable |
Registra también qué información no se pudo verificar. Una casilla pendiente no debe convertirse en un cero inventado ni en una aprobación tácita. Si los proveedores no pueden ejecutar la misma prueba, documenta las diferencias y no presentes las tasas de éxito como equivalentes. Para decisiones de seguridad o productividad, una demostración comercial necesita completarse con una prueba de aceptación del proyecto.
Qué modelo conviene según el proyecto
R1 tiene la entrada publicada más baja y menor masa; G1 ofrece más tiempo de batería declarado y una ruta EDU distinta. No hay ganador universal. Para investigación con desarrollo, la comparación real suele ser R1 EDU frente a G1 EDU, no las ediciones base.
Escenarios de preselección
Un laboratorio con poco espacio y presupuesto limitado puede empezar documentando R1 EDU, siempre que una hora declarada y su configuración sean aceptables. Un equipo que necesita más tiempo declarado, opciones de articulación y una ruta EDU diferente puede justificar estudiar G1 EDU. En ambos casos, la compra depende del integrador, la seguridad y la prueba de aceptación.
Para tareas de movilidad sin manipulación, ninguno debe ganar por defecto: un cuadrúpedo como Go2 puede ser una comparación más pertinente. Para trabajo industrial, una solución convencional puede ser más segura, soportable y económica. Para clases introductorias, el coste de supervisión y reparación puede pesar más que el precio de entrada.
Ejemplo de decisión con requisitos excluyentes
Imagina un aula que quiere mostrar postura y marcha en sesiones supervisadas, sin modificar el software. R1 Air podría iniciar la investigación por su menor precio publicado y masa declarada, pero el centro tendría que confirmar espacio, operación, tiempo de batería y soporte. G1 base solo tendría sentido si una función concreta o la mayor autonomía declarada justificase su presupuesto entregado. La compra no se decide restando US$4.900 de US$13.500: son referencias de origen, no presupuestos comparables para España.
Ahora imagina un laboratorio que debe programar un agarre y registrar datos de sensores. R1 Air, R1 base y G1 base quedan fuera por el requisito de desarrollo secundario; el laboratorio pide dos ofertas, R1 EDU y G1 EDU, con manos, cálculo, SDK, licencias y asistencia equivalentes. Entrega a ambos el mismo objeto, posición de recogida y número de repeticiones. Si uno requiere una mano opcional o integración adicional, incorpora ese coste antes de comparar. Una etiqueta EDU sin configuración detallada no satisface el requisito.
También puede ocurrir que ninguno sea adecuado: un brazo fijo puede resolver un agarre repetitivo sin el coste y la seguridad de un bípedo, y un cuadrúpedo o plataforma con ruedas puede ser mejor para desplazamiento sin manipulación. Mantén esas alternativas en la tabla desde el comienzo. Así evitas que la pregunta «R1 o G1» obligue a elegir un humanoide cuando la tarea pide otra arquitectura.
Una prueba igual para ambos candidatos
Defina una tarea breve antes de pedir la demostración: por ejemplo, recorrer un circuito, identificar un objeto y depositarlo en un lugar concreto. Repita la secuencia con la edición y los accesorios ofertados. Registre superficie, luz, versión de software, intervención humana, tiempo, fallos, paradas, recuperación y batería consumida. La comparación es útil cuando los criterios son idénticos; un vídeo promocional de R1 y otro de G1 no ofrecen esa equivalencia. Acuerde además la distancia de seguridad y quién puede detener o recuperar cada robot.
Cómo interpretar una comparación con pocas repeticiones
Supón que, en un ejercicio ficticio de 20 intentos, un candidato termina 16 secuencias y otro 18. Las proporciones observadas son 80 % y 90 %. Son dos resultados de ese ejercicio, no una garantía para el siguiente día ni una prueba de superioridad general. Un cambio de luz, posición del objeto o versión de software puede afectar a la comparación.
Registra además cuántas secuencias terminan sin ayuda. Si cuatro de las 18 requieren recolocar el objeto manualmente, solo 14 de 20, el 70 %, se completan sin esa intervención. Define el criterio antes de empezar y conserva los fallos en el denominador. Una recuperación asistida puede ser aceptable para una demostración, pero cambia el trabajo del operador y el significado de «autónomo».
Anota la duración del ejercicio y las pausas. Veinte intentos repartidos en diez minutos y veinte a lo largo de una jornada no describen la misma exposición. Si una parada evita completar el número previsto, informa de los intentos realizados y de la causa, sin rellenar resultados. Para decidir entre R1 EDU y G1 EDU, usa esa información junto con configuración, coste y soporte: el porcentaje aislado no resume el proyecto.
Preguntas frecuentes
¿R1 es simplemente un G1 más barato?
No. Cambian dimensiones, masa, batería, articulaciones, carga declarada y opciones. Hay que comparar ediciones y tareas, no solo familias.
¿Qué edición necesito para desarrollar?
Las tablas consultadas reservan el desarrollo secundario a las ediciones EDU. Deben confirmarse hardware, SDK, licencia, documentación y soporte de la oferta.
¿Cuál tiene mejor autonomía?
G1 declara aproximadamente dos horas y R1 aproximadamente una. Son cifras del fabricante, no una medición independiente ni una garantía para cualquier tarea.
¿Cuál conviene para un laboratorio pequeño?
R1 ocupa menos y tiene un precio de entrada inferior, pero su autonomía declarada es menor. Si hace falta programar, compare presupuestos de R1 EDU y G1 EDU con la misma tarea, accesorios y soporte.
Fuentes y actualización
Fichas oficiales consultadas el 05/10/2026. Las cifras documentan lo declarado por el fabricante para cada edición; no son mediciones independientes ni una oferta entregada en España. La referencia de R1 EDU en tienda corresponde al 31/08/2026.