Base de la comparación: fichas de Amazon.es recogidas el 1 de septiembre de 2026 y documentación de Unitree y Livox consultada el 3 de octubre. No hemos instalado ni probado estas piezas. Precios y existencias son referencias históricas, no ofertas vigentes.
Enlaces de afiliación: los botones «Ver en Amazon.es» llevan a Amazon con nuestro identificador de afiliado. Si compras, Humanoide Precios puede recibir una comisión sin coste adicional para ti. Precio y disponibilidad son los mostrados en Amazon.es en la fecha indicada y pueden cambiar. Más detalles en el aviso de afiliación.
Para elegir accesorios para un Unitree Go2, empieza por el sensor y la versión del robot. El Unitree L2 y el Livox Mid-360 son equipos distintos; los cables HangTon de 20 y 50 cm se anuncian para Mid-360 y Go2, no para conectar el L2. Aquí puedes comparar tres fichas históricas y preparar el montaje, desde el recorrido del cable hasta la alimentación y el presupuesto completo.
Aviso importante: nada de lo que hay en esta página es un robot. Son un sensor LiDAR y dos cables de conexión, pensados como piezas sueltas para quien ya posee un Go2 u otro proyecto compatible. Si buscas el robot en sí, con precio y edición, esa información está en la página de precio del Unitree Go2.
Qué pieza necesitas: L2 o Mid-360
El Go2 incorpora un LiDAR Unitree en su configuración de fábrica según la ficha oficial. Antes de comprar un L2 suelto, averigua si necesitas reemplazar una pieza dañada, ampliar un proyecto de desarrollo o instalar un segundo sensor. Esas tres tareas requieren comprobaciones distintas. Un sensor vendido por separado no garantiza una sustitución directa de la unidad instalada en todas las versiones.
El Livox Mid-360 pertenece a otro fabricante. Los dos cables HangTon de esta página se anuncian para esa combinación de sensor y robot, no para conectar el Unitree L2. Confundir ambos nombres puede dejarte con un cable que no sirve para el equipo que tienes. Identifica en la documentación y en la etiqueta el modelo exacto de sensor antes de elegir.
Unitree L2 LiDAR
El youyeetoo Unitree L2 es un sensor de barrido 4D, no un robot. La ficha de septiembre atribuía al L2 un alcance de 30 metros, 128.000 puntos por segundo y conexión de datos por RJ45/UDP. Unitree declara una cobertura de 360° por 96° y una distancia mínima de detección de 0,05 m para el sensor integrado en Go2. Son especificaciones de producto, no una prueba de que el artículo de ese vendedor incluya el cableado, alimentación o soporte necesarios para tu montaje.
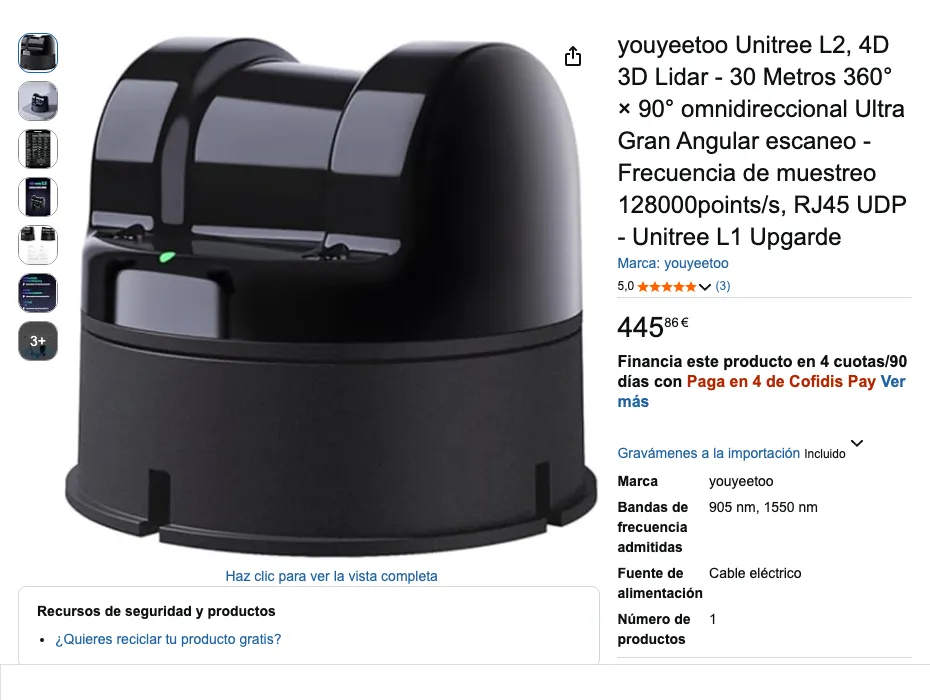
En la ficha del 1 de septiembre de 2026, Amazon US figuraba como vendedor y remitente de una importación, con gastos de importación incluidos en el precio mostrado. Confirma ahora la entrega a tu dirección y el total antes de pagar. El 1 de septiembre de 2026 la ficha mostraba solo 2 unidades disponibles. Ese dato ya puede haber cambiado. Revisa también si la oferta incluye accesorios de montaje y si la referencia y la garantía corresponden a tu aplicación, especialmente si buscas un recambio.
Cables HangTon para Livox Mid-360 y Go2
Los cables están pensados para llevar conexiones entre un Livox Mid-360 y un Go2. No incluyen el sensor ni convierten un Go2 básico en una instalación lista para mapear. Además del cable físico se necesita confirmar alimentación, red, ubicación mecánica y software para el conjunto. Livox publica manuales y descargas específicos para Mid-360; usa la guía que corresponde a tu edición.
Estas dos fichas anuncian cables para un sensor Livox Mid-360 y un Unitree Go2; la conexión real debe confirmarse para los puertos de tu edición. Según sus fichas, ambos usan un conector de aviación M12 de 12 pines en un extremo y un M8 de 6 pines en el otro; la diferencia entre ellos está en el ángulo del conector y en la longitud.
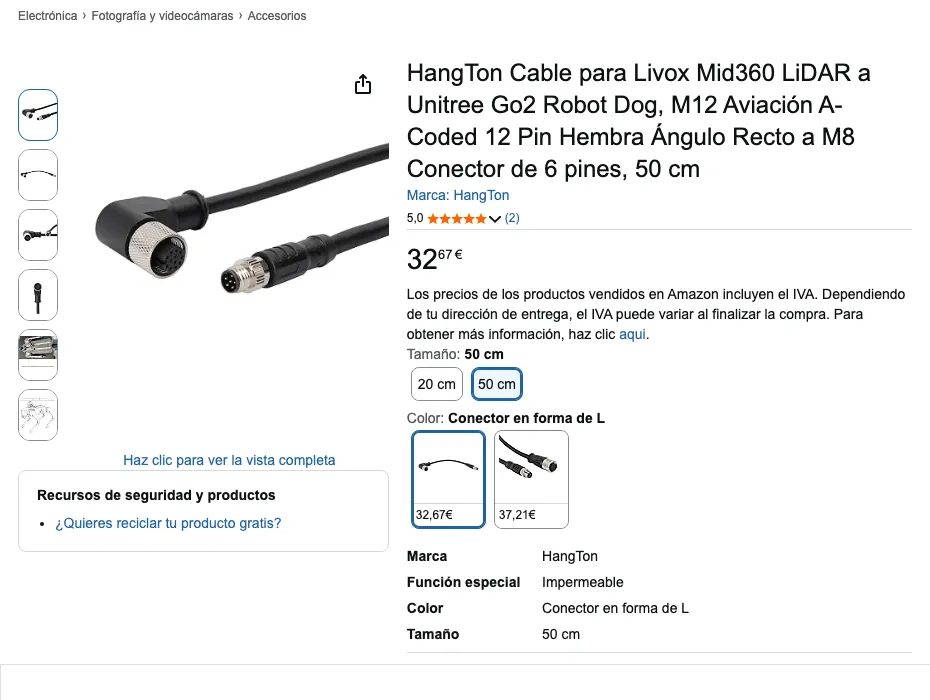
El cable de 50 cm lleva un conector M12 acodado hembra en un extremo. Un cable más largo da más margen para el recorrido del cableado dentro o alrededor del chasis, útil cuando el sensor y el puerto quedan alejados.
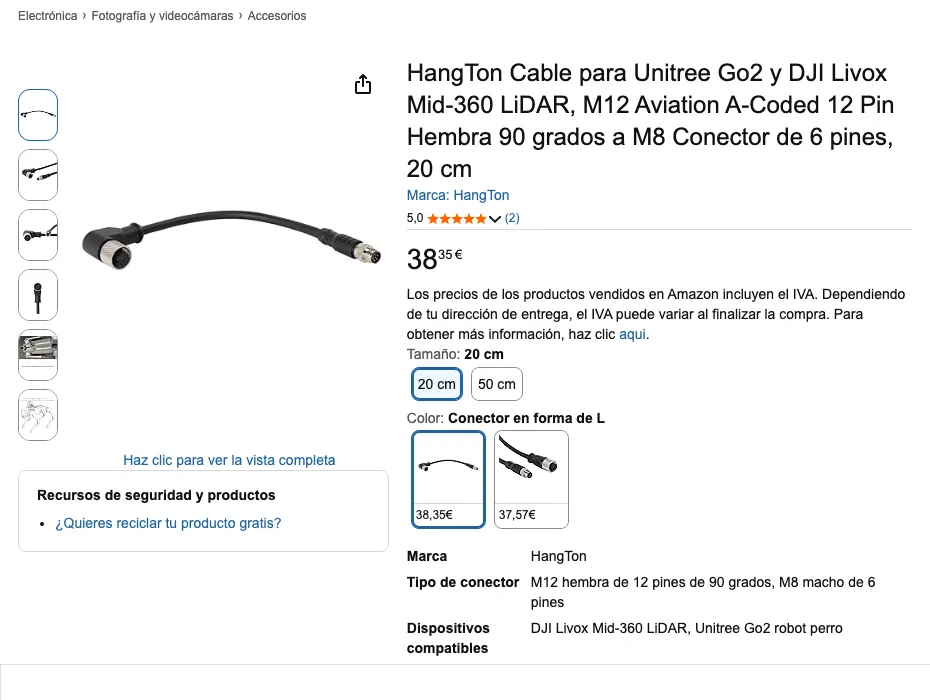
El cable de 20 cm lleva el conector M12 a 90 grados. Un cable corto ordena mejor el cableado cuando el sensor va montado cerca del puerto, con menos cable sobrante que recoger. La longitud y el ángulo están declarados en las fichas de septiembre. Eso no certifica por sí solo el pinout, la tensión admisible ni que el cable quede protegido en la ruta prevista. Dos conectores con el mismo número de pines pueden llevar señales diferentes.
Comparativa de los tres accesorios
| Accesorio | Para qué sirve | Precio 01/09/2026 | Vendedor | Stock 01/09/2026 | Enlace |
|---|---|---|---|---|---|
| youyeetoo Unitree L2 LiDAR | Sensor de barrido 4D, alcance 30 m | 445,86 € (importación) | Amazon US | 2 en la ficha del 01/09/2026 | Ver el LiDAR L2 en Amazon.es |
| Cable HangTon 50 cm | Anunciado para Mid-360 y Go2, M12 acodado | 32,67 € | Hangton Connect | 2 en la ficha del 01/09/2026 | Ver el cable de 50 cm en Amazon.es |
| Cable HangTon 20 cm | Anunciado para Go2 y Mid-360, M12 a 90° | 38,35 € | Hangton Connect | 2 en la ficha del 01/09/2026 | Ver el cable de 20 cm en Amazon.es |
Contexto de precio: importes de Amazon.es del 01/09/2026 con IVA. No son precios actuales. El envío y los costes de importación dependen de la oferta y del destino; confirma el total final antes de pagar.
Cómo comprobar la compatibilidad antes de comprar
1. Identifica robot y sensor. Anota la versión de Go2, el modelo exacto de LiDAR y si la instalación es de fábrica o una ampliación. L2 y Mid-360 requieren documentación diferente. El nombre «compatible con Go2» en una ficha comercial no sustituye la identificación de los puertos reales.
2. Compara los extremos del cable. Las fichas de HangTon mencionan M12 de 12 pines y M8 de 6 pines. Contrasta género, orientación, codificación, pinout y tensión con los manuales del sensor y del robot. No fuerces un conector aunque su diámetro parezca coincidir. Si no aparece el esquema de pines de la pieza ofrecida, pide confirmación al vendedor antes de encargarla.
3. Mide la ruta, no la distancia en línea recta. Un tramo de 20 cm puede ser suficiente para un montaje junto al puerto, pero debe permitir curvatura sin tensión. El de 50 cm da más recorrido y también más cable que sujetar fuera de las articulaciones y zonas móviles. Comprueba la orientación del extremo acodado respecto a la carcasa y al soporte del sensor.
4. Prepara la integración. Si vas a utilizar Mid-360 para desarrollo, verifica alimentación y comunicación de datos con las instrucciones de Livox, así como el soporte mecánico y el software de tu proyecto. Un cable de conexión no añade por sí mismo funciones de navegación al Go2. Haz la primera comprobación con el robot inmóvil y fuera del alcance de personas u objetos frágiles.
Guarda la referencia exacta del artículo y consulta la política de devolución del vendedor. Si el objetivo es reemplazar un L2 de fábrica, solicita al servicio técnico del robot confirmación de recambio y procedimiento antes de abrir o modificar el equipo.
Dónde buscar el robot completo
La búsqueda documentada el 1 de septiembre de 2026 no encontró un Go2 ni un G1 entre estas tres ofertas de Amazon.es. Esa captura no prueba qué puede estar a la venta hoy. Para elegir el robot completo, compara la tienda oficial y distribuidores que identifiquen edición, garantía, impuestos y entrega. Si buscas precio, ediciones y dónde comprar el Go2, esa información está en la página de precio del Unitree Go2, y el repaso completo de la gama en modelos y precios de Unitree. Para ver estos accesorios en el contexto general de los robots humanoides y cuadrúpedos, parte de la guía principal de robots humanoides.
L2 frente a Mid-360: qué dicen las especificaciones
No compares solo el alcance máximo del anuncio. Unitree distingue para L2 entre 128.000 puntos por segundo de muestreo y 64.000 efectivos. Sus 30 m corresponden a un objetivo con un 90 % de reflectividad; al 10 %, declara 15 m. La cobertura publicada es de 360° por 96°. Esos valores describen el sensor, no la calidad de un mapa terminado ni la navegación del robot.
Livox publica para Mid-360 una cobertura de 360° por 59° y 40 m de alcance con un objetivo al 10 % de reflectividad. Su distancia mínima indicada es 0,1 m, pero advierte que la precisión entre 0,1 y 0,2 m no está garantizada. Compara condiciones equivalentes, no «30 contra 40» sin contexto. Una cobertura vertical distinta también cambia qué partes de una escena entran en la medición.
| Decisión | Si trabajas con L2 | Si trabajas con Mid-360 |
|---|---|---|
| Elegir el cable | Busca la conexión documentada para el L2 y tu controlador; los HangTon de esta página no se anuncian para él. | Confirma los puertos del sensor y del Go2, además del esquema del cable concreto. |
| Preparar los datos | Unitree declara ENET UDP y TTL UART; identifica qué interfaz vas a utilizar. | Parte del manual y las descargas de Livox para tu modelo y sistema. |
| Cambiar un sensor de fábrica | Solicita una referencia de recambio confirmada para tu edición del robot. | Trata un segundo sensor como un proyecto de integración, no como una sustitución automática. |
La elección depende de la escena que necesitas observar, el controlador disponible y el software que puedes mantener. Para aprender a recibir datos en una mesa, el objetivo inicial puede ser ver una nube de puntos estable. Para un robot móvil, también tendrás que resolver la ubicación del sensor y cómo utiliza esos datos el programa. Comprar un modelo con más alcance no resuelve esas tareas por sí solo.
Qué debe mostrar la escena que quieres medir
Define la escena antes de comparar el alcance máximo. Para estudiar la geometría de una habitación, puedes necesitar ver paredes, esquinas y objetos próximos. Para observar un pasillo, interesa conservar referencias a distintas distancias. Escribe qué elementos deben aparecer y desde dónde se observarán; así podrás pedir una muestra de datos que responda a tu ejercicio, en lugar de una animación vistosa de otro entorno.
La cobertura horizontal de 360° no evita las zonas ocultas. Un soporte, una carcasa o el propio robot pueden tapar parte del campo de visión. El lugar y la orientación previstos para el sensor importan tanto como sus cifras de catálogo. Solicita un dibujo del montaje con esas obstrucciones identificadas y una muestra tomada con una disposición comparable. No deduzcas cobertura alrededor de las patas a partir de una fotografía del sensor separado del robot.
También importa cómo devuelve la luz cada superficie. Las distancias publicadas para L2 y Mid-360 corresponden a condiciones y reflectividades concretas. Un objeto oscuro, una superficie inclinada o el borde de una pieza pueden producir datos distintos de una pared clara. Compara muestras de la escena que te interesa, con el sensor identificado y las condiciones descritas, sin convertir el alcance nominal en una distancia garantizada para cualquier objeto.
Como ejercicio de recepción ilustrativo, pide localizar una pared y dos objetos fijos en una captura, guardar el archivo y volver a abrirlo en tu ordenador. Esto permite comprobar que recibes información interpretable. No demuestra por sí solo localización, planificación de rutas ni evitación de obstáculos en un Go2: esas funciones requieren una integración diferente.
20 o 50 cm: un ejemplo de recorrido
Imagina que la ruta entre el sensor y el puerto mide 18 cm pasando por el soporte. Un cable anunciado de 20 cm no tiene necesariamente 2 cm útiles de margen: importa cómo mide el vendedor la longitud y cuánto espacio ocupan los conectores. Antes de elegirlo, reproduce la ruta con un cordón y comprueba que puedas insertar y retirar los extremos sin tirar del puerto.
Si la ruta mide 28 cm, el cable de 20 cm queda descartado por longitud. Uno de 50 cm deja 22 cm de diferencia nominal, pero ese sobrante necesita una sujeción que no interfiera con articulaciones, patas o ventilación. No lo dejes colgando junto a una pieza móvil. Un conector acodado también puede salir hacia la carcasa, en vez de hacia la ruta prevista; revisa una fotografía de la orientación real del puerto antes de encargarlo.
Estos ejemplos sirven para medir, no para fijar un radio de curvatura universal. Ese límite depende del cable concreto y debe venir de su documentación. Si aún no tienes definido el soporte del sensor, espera a cerrar el montaje antes de decidir entre 20 y 50 cm: mover el sensor unos centímetros puede cambiar toda la ruta.
Cuánto cuesta el montaje completo
Prepara dos listas: lo que tienes y lo que falta. Anota sensor, cable, soporte, alimentación adecuada, controlador para recibir datos y transporte. Revisa el contenido de cada caja para no pagar dos veces por una pieza incluida. Si el robot o el ordenador ya cubren parte de la lista, confirma que sus conexiones y requisitos coinciden con los del proyecto.
Como ejemplo hipotético, un sensor de 400 €, un cable de 35 €, un soporte de 25 €, alimentación de 20 € y transporte de 15 € suman 495 €, antes de cualquier controlador adicional o coste de integración. No son precios de venta de los productos de esta página. Un presupuesto que solo reserve 35 € para el cable no cubre ese montaje; comprar el sensor primero sin comprobar las demás partidas puede dejar el proyecto parado.
Compara ofertas con la misma lista y el mismo destino de entrega. Separa el coste de las piezas del trabajo que hará el vendedor: entregar una caja, configurar la recepción de datos y dejar una instalación funcional son servicios diferentes. Si necesitas ayuda con el montaje, pide que se detalle por escrito qué tarea queda terminada y qué podrás comprobar al recibir el equipo.
Preparar el ordenador para recibir los datos
El cable correcto resuelve una conexión física; falta preparar la herramienta que interpreta los datos. Para el L2, el repositorio oficial Unilidar SDK2 ofrece una biblioteca C++ y paquetes para ROS y ROS 2. Identifica L2 expresamente. No confundas ese proyecto con Unilidar SDK destinado al L1, ni con las herramientas de Livox.
Para Mid-360, el driver oficial Livox ROS Driver 2 remite a Livox-SDK2 y distingue archivos de lanzamiento según el sensor y el formato. Por ejemplo, documenta rviz_MID360.launch para publicar PointCloud2 y abrir RViz en ROS, y msg_MID360.launch para el formato personalizado de Livox. Son ejemplos documentados de ROS; no son órdenes intercambiables con ROS 2 ni acreditan que el Go2 ejecute ese entorno.
Antes de contratar una instalación, concreta sistema operativo, versión de ROS si se usa, dependencias y formato de salida. Pide que el proveedor identifique el archivo que funcionará en el ordenador entregado. El propio proyecto de Livox describe el driver como herramienta para pruebas y depuración: disponer del repositorio no equivale a disponer de una integración lista para producción.
En la recepción, comprueba primero la adquisición sin introducir órdenes de movimiento al robot. Registra qué interfaz recibe los datos, cómo se distingue el sensor conectado y dónde se guarda una captura. Si no aparece información, separa el diagnóstico de alimentación, enlace de comunicaciones y configuración del programa. Utiliza las instrucciones de la revisión concreta para direcciones de red y conexiones; copiar parámetros de otro equipo puede crear una avería o una configuración que no corresponde.
Del sensor encendido a una nube de puntos útil
Divide la puesta en marcha en resultados pequeños. Primero identifica la revisión del sensor, el manual aplicable y la versión del software. Después confirma alimentación y comunicaciones conforme a esos documentos, con el robot inmóvil. No deduzcas cómo alimentar un sensor a partir del aspecto de un conector de red; tampoco pruebes un pinout desconocido por ensayo y error.
El primer resultado que debes buscar es recibir datos de forma estable en la herramienta prevista. Si no aparecen, revisa la conexión, la configuración de red o interfaz y los mensajes de error antes de cambiar parámetros de mapeo. Si sí aparecen, observa objetos fijos en una escena sencilla y comprueba que su posición resulte coherente. Esto ayuda a separar un problema de recepción de otro de interpretación.
Luego documenta dónde y cómo está fijado el sensor respecto al robot. Comprueba en el software los ejes, las unidades y la configuración de la posición del sensor; una nube visible no garantiza que el programa la sitúe correctamente. Sigue la documentación del proyecto para sincronización y calibración cuando sean necesarias. Mantén una configuración que puedas repetir y cambia una sola variable cada vez.
Antes de intentar movimiento autónomo, define qué comportamiento esperas y qué comprobación confirma cada etapa. Guarda versiones y parámetros junto al resultado obtenido. Si necesitas soporte, envía el modelo del sensor, la edición del robot, el esquema utilizado y el error exacto. «No funciona el LiDAR» aporta menos información que indicar que hay comunicación, pero la visualización gira respecto al montaje.
Qué pedir al vendedor antes de pagar
- Referencia completa: modelo y revisión del sensor, y edición del Go2 para la que se ofrece el accesorio.
- Conexiones documentadas: esquema de pines, género y orientación de ambos extremos, con requisitos eléctricos.
- Contenido de la caja: cableado, soporte y alimentación incluidos o vendidos aparte.
- Alcance del soporte: software y versiones con los que se ofrece ayuda; si se entrega configurado, qué resultado se garantiza.
- Recambio y devolución: quién atiende una incidencia y qué debe confirmarse antes de montar o modificar una pieza.
Si una respuesta solo repite «compatible con Go2», vuelve a la referencia y al puerto concreto. Una confirmación útil permite contrastar tu equipo con el ofrecido. Con esos datos podrás comparar las tres fichas sin confundir un cable con una ampliación completa del robot.
Cuándo conservar el sensor de fábrica
Un proyecto que no consigue leer datos no necesita necesariamente otro LiDAR. Primero identifica qué sensor incorpora la unidad, qué acceso permite su edición y qué programa se está intentando utilizar. Si el problema es una interfaz no disponible en la configuración comprada, un sensor nuevo no abre automáticamente esa interfaz. Solicita una respuesta específica sobre el acceso que necesitas antes de presupuestar una sustitución.
Conservar el conjunto de fábrica puede ser la opción adecuada cuando el ejercicio se puede realizar con sus funciones documentadas. Si solo quieres visualizar y guardar mediciones, pregunta si el proveedor puede entregar ese flujo con el equipo existente. Para comparar propuestas, pide la misma captura y el mismo formato final. Una oferta que promete «más alcance» pero no explica cómo recibirás los datos deja sin resolver tu tarea inicial.
Una ampliación tiene sentido cuando responde a un requisito concreto que la configuración actual no satisface. Define, por ejemplo, qué zona de la escena falta, qué salida necesita tu aplicación o qué montaje independiente se requiere. Distingue añadir un sensor para tu proyecto de reemplazar un componente del sistema original. No se debe asumir que ambos caminos conservan las funciones del robot, ni que un L2 anunciado por separado sea un recambio autorizado para cualquier Go2.
Antes de decidir, compara el coste de solucionar la adquisición existente con el de la ampliación completa: sensor, soporte, conexión, entorno de software y trabajo de integración. Pide también qué ocurre con la configuración anterior y quién presta soporte al resultado. La compra razonable es la que entrega una capacidad útil y comprobable para tu proyecto, con sus límites claros; no necesariamente la que suma más piezas.
Preguntas frecuentes
¿Puedo comprar aquí un Unitree Go2?
Estas tres ofertas son accesorios, no un Go2 completo. La búsqueda de septiembre no encontró el robot; consulta canales oficiales y distribuidores para una oferta actual.
¿El LiDAR L2 sirve para cualquier robot?
No. La ficha de septiembre describe un L2 con conexión de datos RJ45/UDP. Comprueba versión, alimentación, montaje y accesorios con la documentación de Unitree y el vendedor antes de integrarlo.
¿Qué cable elijo, el de 20 cm o el de 50 cm?
Mide el recorrido completo con holgura y revisa la orientación del conector. Después confirma pinout, alimentación y edición de los dos equipos. La longitud sola no demuestra compatibilidad.
¿Estos precios y el stock pueden cambiar?
Sí. Son los mostrados en Amazon.es el 1 de septiembre de 2026, con solo 2 unidades disponibles en cada ficha en ese momento. Revisa la ficha antes de comprar.
Fuentes y actualización
Fichas de Amazon.es recogidas el 01/09/2026 para precios y vendedores. Documentación de Unitree y Livox revisada el 03/10/2026 para distinguir los sensores y comprobar integración. Revisa ofertas y manuales correspondientes a tu edición.